RTK가 Float에서 Fix로 안 넘어갈 때: 원인 6가지와 점검 순서
RTK 측량을 하다 보면 위성은 충분히 잡히고 보정정보도 들어오는 것 같은데 상태가 계속 Float에 머무는 경우가 있습니다.
장비를 껐다 켜도 잠시 Float 상태가 이어지고, 어렵게 Fix가 잡혔다가 다시 Float으로 떨어지기도 합니다.
이럴 때 단순히 “위성이 부족해서 그렇다”거나 “장비 성능이 나빠서 그렇다”고 판단하기는 어렵습니다.
RTK가 Fix 상태가 되려면 수신기가 **반송파 위상의 정수 모호정수(Integer Ambiguity)**를 신뢰할 수 있을 정도로 결정해야 합니다. 관측 데이터의 양이나 품질이 부족하면 이 값을 정수로 확정하지 못하고 Float 상태를 유지하게 됩니다. ESA의 RTK 자료에서도 정확한 RTK 위치를 얻기 위한 핵심 과정으로 반송파 위상의 정수 모호정수 결정을 설명하고 있습니다.
그렇다면 Float가 오래 지속될 때는 무엇부터 확인해야 할까요?
먼저 알아둘 것: Float와 Fix의 차이
RTK는 기준국(Base)과 이동국(Rover)이 같은 GNSS 위성을 관측하고, 두 관측값의 차이를 이용해 여러 공통 오차를 줄이는 방식입니다.
이 과정에서 중요한 것이 반송파 위상입니다.
반송파 관측값은 코드 기반 관측보다 훨씬 정밀하지만, 수신을 시작한 순간에는 위성과 수신기 사이에 반송파가 몇 주기 존재하는지 바로 알 수 없습니다. 이 알 수 없는 정수값이 정수 모호정수입니다.
수신기가 이 값을 아직 실수 형태로 추정하고 있는 상태가 일반적으로 Float, 충분한 신뢰도로 정수값을 결정한 상태가 Fix입니다.
ESA 자료에서는 표준 RTK가 모호정수를 정수로 결정했을 때 수 cm 수준의 정밀도를 얻을 수 있다고 설명합니다. 반대로 모호정수를 Float 상태로 처리하면 정밀도가 낮아집니다.
따라서 중요한 것은 단순히 화면에 위성이 몇 개 표시되느냐가 아닙니다.
정수 모호정수를 안정적으로 결정할 수 있을 만큼 관측 데이터의 품질이 좋은가가 핵심입니다.
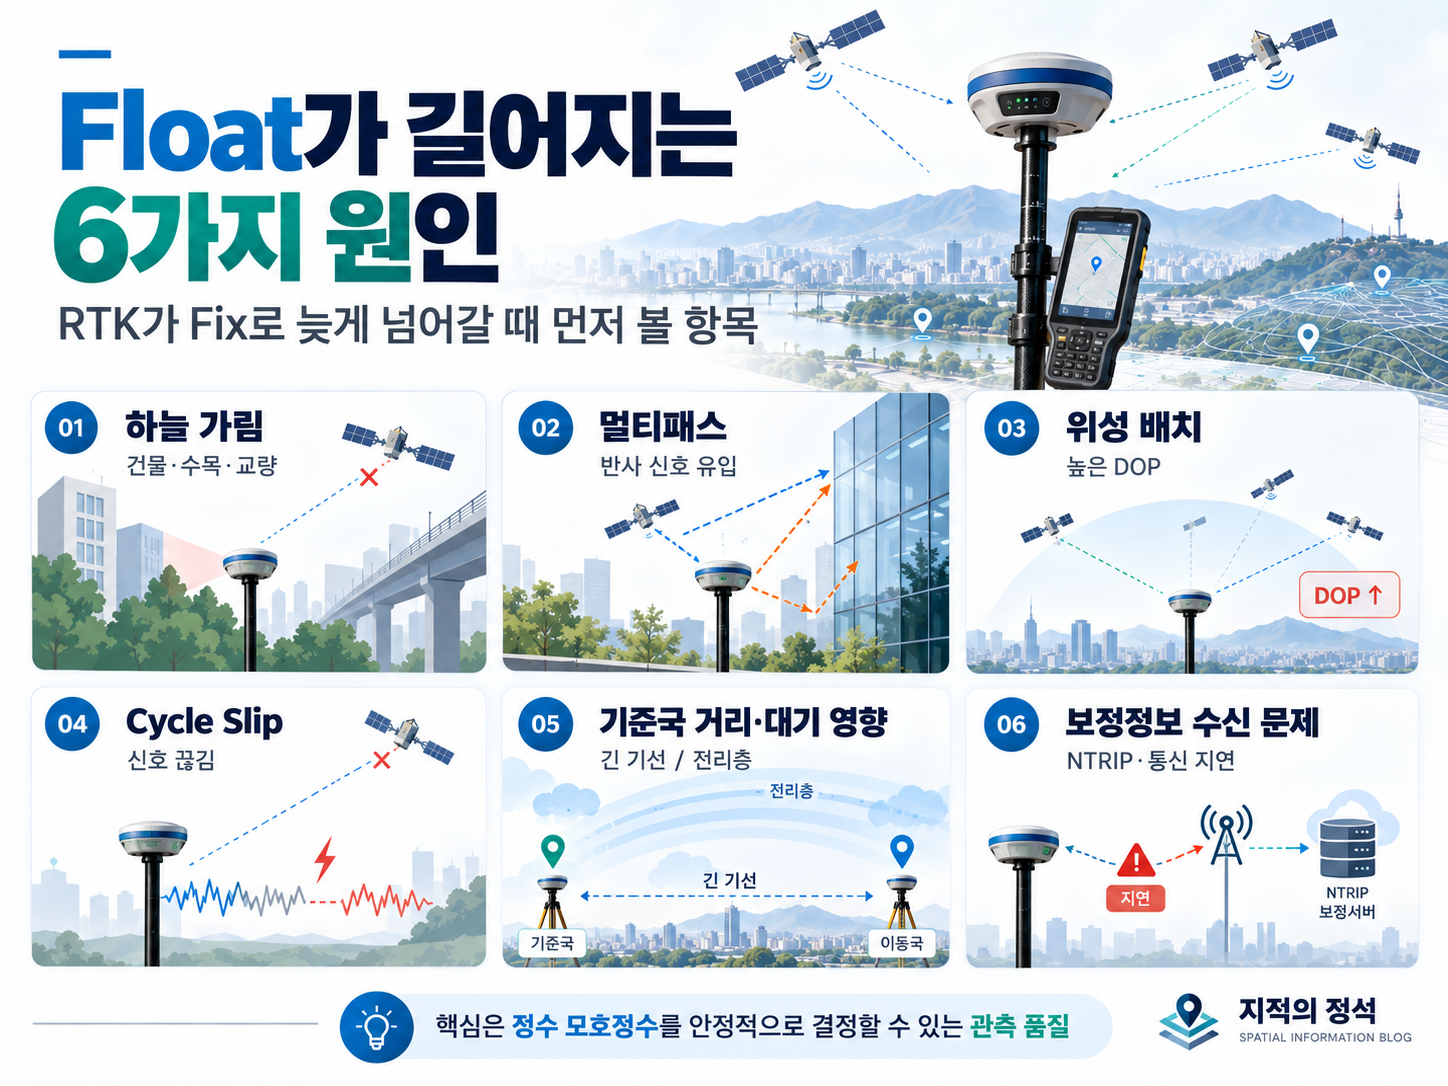
1. 건물과 나무 때문에 하늘이 충분히 보이지 않는 경우
현장에서 가장 먼저 확인할 항목입니다.
GNSS는 위성과 안테나 사이의 신호가 직접 들어오는 환경에서 가장 안정적으로 작동합니다.
주변에 다음과 같은 장애물이 많으면 상황이 달라집니다.
- 고층 건물
- 수목
- 교량
- 옹벽
- 산지
- 대형 차량
- 기타 안테나보다 높은 구조물
장애물이 위성 신호를 가리면 사용할 수 있는 위성 수가 줄고, 이미 추적하던 신호를 놓칠 수도 있습니다.
NGS는 GNSS 관측 시 주변의 건물과 나무 같은 장애물이 위성의 가시선 신호를 방해하고 신호 손실이나 멀티패스를 일으킬 수 있다고 설명합니다.
Float가 오래 지속된다면 장비 설정을 바꾸기 전에 안테나 위쪽 하늘이 얼마나 열려 있는지부터 확인하는 것이 좋습니다.
2. 멀티패스가 심한 경우
위성 신호가 항상 안테나로 곧바로 들어오는 것은 아닙니다.
신호가 건물 벽이나 차량, 금속 구조물 등에 반사된 뒤 안테나에 들어올 수 있는데, 이를 **멀티패스(Multipath)**라고 합니다.
문제는 반사된 신호가 직접 도달한 신호보다 더 긴 경로를 거친다는 점입니다.
수신기는 이 신호까지 이용해 거리를 계산해야 하기 때문에 관측값에 잡음과 편향이 생길 수 있습니다.
NGS는 건물, 나무, 차량, 물, 금속 구조물 등이 멀티패스의 원인이 될 수 있으며, 멀티패스가 정수 모호정수 결정에 문제를 일으킬 수 있다고 설명합니다.
대표적으로 주의할 장소는 다음과 같습니다.
| 건물 바로 옆 | 벽면 반사 |
| 주차장 | 차량·금속 구조물 반사 |
| 수목 아래 | 신호 차단과 반사 |
| 교량 주변 | 구조물 반사 |
| 수면 근처 | 신호 반사 가능 |
| 좁은 도심 | 신호 차단과 멀티패스가 동시에 발생 |
위성 수가 많더라도 관측 품질이 나쁘면 Fix가 늦어질 수 있다는 점이 중요합니다.
3. 위성 배치가 좋지 않은 경우
위성의 개수와 함께 봐야 할 것이 위성의 배치 상태입니다.
GNSS에서는 이를 DOP(Dilution of Precision)라는 지표로 표현합니다.
GPS 공식 성능 자료는 DOP를 사용자와 위성 사이 시선 방향의 기하학적 다양성을 나타내는 값으로 설명합니다. 정확한 위치 결정에는 충분한 수의 신호뿐 아니라 적절한 위성 배치도 필요합니다.
예를 들어 위성이 10개 보이더라도 대부분 비슷한 방향에 몰려 있다면 위치 결정에는 불리할 수 있습니다.
반대로 여러 방향과 높이에 고르게 분포되어 있으면 상대적으로 유리합니다.
주로 확인하는 값은 다음과 같습니다.
- PDOP: 3차원 위치의 위성 배치 상태
- HDOP: 수평 위치
- VDOP: 수직 위치
단, 특정 DOP 값을 기준으로 무조건 “좋다/나쁘다”고 판단하기보다는 사용 장비와 작업 기준을 함께 확인하는 것이 좋습니다.
현장에서 평소보다 PDOP가 크게 높아졌다면 위성 배치가 Float 지속에 영향을 주고 있는지 확인해볼 필요가 있습니다.
4. 신호가 끊기면서 Cycle Slip이 발생하는 경우
Fix를 한 번 확보했다고 끝나는 것도 아닙니다.
RTK는 반송파를 계속 추적해야 합니다.
건물이나 나무 등에 의해 신호를 순간적으로 놓치면 반송파의 연속성이 끊길 수 있습니다. 이를 Cycle Slip이라고 합니다.
NGS는 Cycle Slip을 수신기의 추적 손실로 인해 반송파 주기 카운트에 불연속이 발생하는 현상으로 설명합니다. 이 경우 기존에 계산했던 모호정수 값도 영향을 받을 수 있습니다.
그래서 다음과 같은 현상이 나타날 수 있습니다.
Fix → 신호 차단 → Float → 재초기화 → Fix
건물 모서리를 돌거나 수목 아래로 이동할 때 Fix가 반복적으로 풀린다면 DOP보다 먼저 신호 차단이나 Cycle Slip 가능성을 확인하는 편이 낫습니다.
5. 기준국과 이동국의 거리 또는 대기 상태 영향
RTK는 기준국과 이동국이 가까울수록 두 지점의 GNSS 신호에 포함된 오차가 서로 비슷하다는 특성을 이용합니다.
하지만 두 지점 사이가 멀어질수록 전리층과 대류권에서 발생하는 오차가 동일하다는 가정이 점차 약해질 수 있습니다.
ESA의 RTK 설명에서는 일반적인 단일 기준국 RTK의 서비스 범위를 대략 10~20km 정도로 설명하며, 거리가 증가하면 대기권 오차 등의 공간적 상관성이 떨어진다고 설명합니다. 정확한 허용 기선장은 사용 장비와 서비스, 환경에 따라 달라집니다.
특히 전리층 상태가 불안정하면 모호정수 결정이 더 어려워질 수 있습니다.
따라서 Float 상태가 평소보다 길다면 다음도 확인할 필요가 있습니다.
- 현재 사용 중인 기준국까지의 거리
- 단일 기준국 RTK인지 Network RTK인지
- 해당 RTK 서비스의 권장 범위
- 전리층 또는 지자기 활동 상태
다만 전리층만을 Float의 원인으로 단정하면 안 됩니다.
실제 현장에서는 주변 장애물과 멀티패스, 데이터 통신 문제 등이 더 직접적인 원인일 수도 있습니다.
6. RTK 보정정보가 안정적으로 들어오지 않는 경우
RTK에는 위성신호뿐 아니라 기준국 보정정보를 이동국으로 전달하는 통신 링크도 필요합니다.
NTRIP을 이용한다면 이동통신망과 인터넷 연결 상태가 영향을 줄 수 있고, 무선방식이라면 기준국과 이동국 사이의 통신 상태도 확인해야 합니다.
NGS 역시 RTK 관측에서 통신 링크가 연속적으로 유지되는 것을 중요한 조건으로 설명합니다.
따라서 위성 상태가 좋아 보이는데도 Fix가 잡히지 않는다면 다음 항목도 확인합니다.
- NTRIP 연결 상태
- 기준국 접속 여부
- 보정정보 수신 여부
- 보정정보의 지연 시간
- 이동통신망 상태
- 올바른 Mount Point 접속 여부
장비에 따라 Correction Age, RTCM Age 또는 이와 비슷한 항목으로 보정정보의 지연 상태를 확인할 수 있습니다.
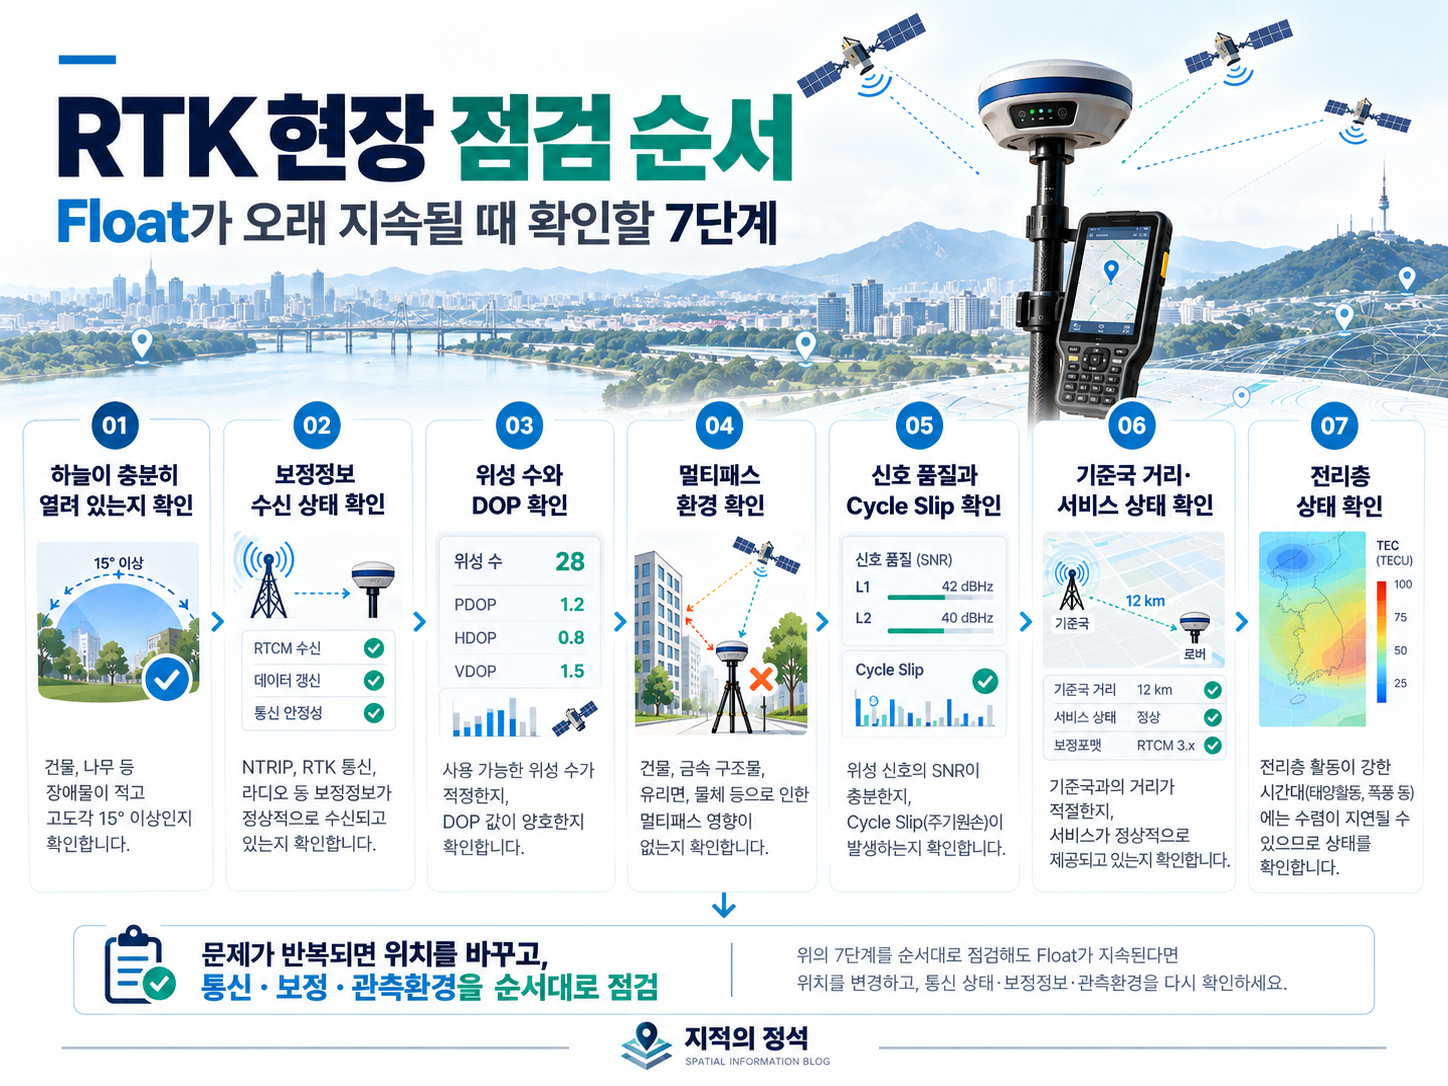
Float가 오래 지속될 때 확인할 순서
현장에서 원인을 하나씩 추적하려면 다음 순서가 효율적입니다.
1단계. 하늘이 충분히 열려 있는지 확인
건물이나 나무, 차량 바로 옆이라면 먼저 더 개방된 위치로 이동합니다.
2단계. RTK 보정정보 수신 상태 확인
NTRIP 또는 무선 연결이 정상적인지 확인합니다.
3단계. 사용 가능한 위성과 PDOP 확인
위성 숫자만 보지 말고 배치 상태도 함께 확인합니다.
4단계. 멀티패스 환경 확인
벽, 금속 구조물, 차량, 수목 등 반사원이 가까운지 살펴봅니다.
5단계. 신호 품질과 Cycle Slip 가능성 확인
장비에서 SNR 또는 C/N0, 위성 추적 상태 등을 제공한다면 함께 확인합니다.
6단계. 기준국 거리와 RTK 서비스 상태 확인
다른 지역에서도 같은 문제가 발생한다면 기준국이나 Network RTK 서비스 상태도 점검합니다.
7단계. 전리층 상태 확인
위 항목에 특별한 문제가 없는데 넓은 지역에서 동시에 RTK 품질이 좋지 않다면 전리층 활동도 확인해볼 수 있습니다.
위성 수가 많으면 무조건 Fix가 잘 될까?
그렇지는 않습니다.
위성 수가 증가하면 일반적으로 측위에 유리하지만, 숫자만 많다고 좋은 관측이 되는 것은 아닙니다.
중요한 것은:
- 위성의 배치
- 신호 품질
- 멀티패스
- 주파수 수
- 장애물
- 보정정보
- 대기 상태
등입니다.
실제로 GPS 관련 연구에서도 사용 가능한 위성 수와 위성 배치가 정수 모호정수 결정 성공률에 영향을 줄 수 있다는 결과가 보고되어 있습니다.
최근 멀티 GNSS 장비가 유리한 이유도 단순히 화면에 표시되는 위성 숫자를 늘리기 위해서가 아니라, 더 많은 관측값과 더 나은 위성 배치를 확보할 가능성을 높일 수 있기 때문입니다.
Fix가 떴다고 바로 신뢰해도 될까?
이 부분도 중요합니다.
화면에 FIX가 표시됐다고 해서 모든 측량 결과가 자동으로 정확하다고 볼 수는 없습니다.
NGS는 잘못된 정수 모호정수 결정이 발생할 가능성도 있으며, 중요한 위치를 관측할 때는 알려진 점(Known Point)에서 확인 관측을 실시하는 방법을 권고하고 있습니다.
따라서 정밀한 결과가 필요한 작업이라면
- Fix 상태 유지 여부
- 예상 정밀도
- 반복 관측
- 기지점 또는 확인점 검증
등을 함께 보는 것이 좋습니다.
FIX라는 글자 하나보다 관측 품질 전체를 확인하는 것이 중요합니다.
정리
RTK에서 Float 상태가 길어지는 이유는 하나가 아닙니다.
대표적인 원인은 다음 여섯 가지로 정리할 수 있습니다.
- 하늘이 가려져 위성신호가 부족한 경우
- 건물이나 차량 등에 의한 멀티패스
- 좋지 않은 위성 배치와 높은 DOP
- 신호 단절로 인한 Cycle Slip
- 긴 기선과 대기권 오차
- RTK 보정정보 수신 문제
결국 RTK Fix는 단순히 위성을 많이 잡는 문제가 아니라 정수 모호정수를 안정적으로 결정할 수 있는 관측 환경을 만드는 문제에 가깝습니다.
Float가 오래 지속될 때 장비를 반복해서 재부팅하기보다는,
하늘 → 보정통신 → 위성 배치 → 멀티패스 → 신호 품질 → 기준국 → 전리층
순서로 확인하면 원인을 훨씬 체계적으로 좁힐 수 있습니다.
참고자료
- European Space Agency GNSS Science Support Centre, RTK Fundamentals
- NOAA National Geodetic Survey, User Guidelines for Classical Real Time Positioning
- GPS.gov, GPS Accuracy
- GPS.gov, GPS SPS Performance Analysis